El MIT crea un robot del tamaño de un chicle que nada con músculo vivo y se mueve con luz
Investigadores del MIT han fabricado un robot finísimo con dos aletas de músculo vivo que se contraen con destellos de luz. Nada, gira y ha conseguido salir de un laberinto bajo el agua.

Un equipo del MIT ha fabricado un robot que se mueve con músculo de verdad en vez de con motores, engranajes o baterías. Es tan fino como una hoja de papel, mide más o menos lo que un chicle de barra y nada gracias a unas células musculares vivas que se contraen cuando les llega un destello de luz. Hasta ahora el músculo te lo ponía el gimnasio. Ahora te lo ponen en el laboratorio, de serie.
El trabajo lo firman Maheera Bawa, Arielle Berman, Laura Schwendeman, Ferdows Afghah, Seanbiron Johnson y Ritu Raman, profesora asociada de ingeniería mecánica del MIT. Se ha publicado en la revista Advanced Functional Materials y lo ha contado ScienceDaily a partir de la nota de prensa del instituto.
Un robot de gelatina con aletas que tienen vida propia
Lo de "robot" aquí hay que entenderlo con cierta flexibilidad. No hay chapa ni tornillos. El armazón es un gel llamado metacrilato de gelatina (GelMA), un material blando muy habitual en ingeniería de tejidos. La estructura de soporte es una película de alrededor de medio milímetro de grosor, con unos surcos de fondo cuadrado grabados en la superficie.
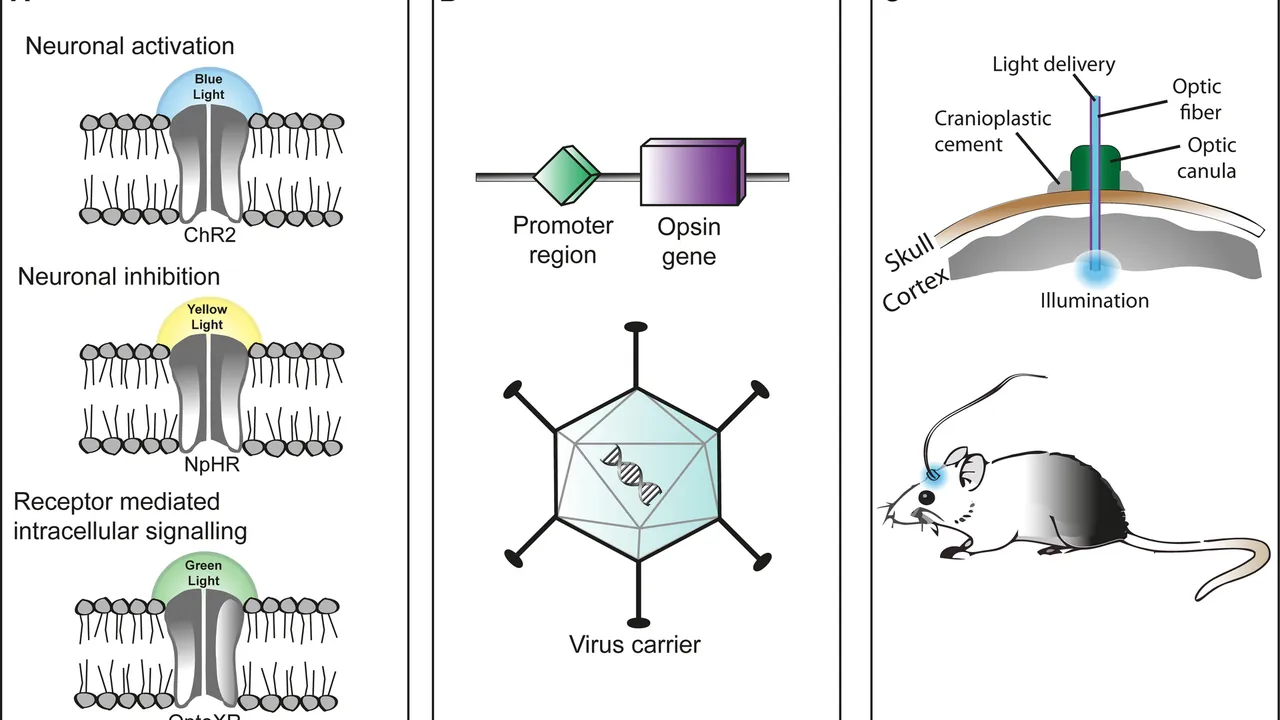
Encima va una sola capa de músculo, más fina que un pelo humano. Son células de músculo esquelético modificadas genéticamente para que se contraigan al recibir luz. La técnica se llama optogenética: en lugar de dar órdenes por cable, se dan con un foco. El robot tiene dos aletas y cada una se puede activar por separado, iluminando solo la que interesa.
En resumen, el funcionamiento es este:
- Luz en una aleta: esa aleta se contrae y el robot se impulsa.
- Luz en las dos: avanza.
- Cambio de frecuencia de los destellos: se ajustan la velocidad y la dirección.
Viene a ser un mando a distancia que funciona con una linterna. Y cualquiera que haya hecho fiestas con luces estroboscópicas sabe que la luz intermitente pone a la gente a moverse. Aquí pasa lo mismo, pero a nivel celular y sin reguetón.
Rápido para su tamaño (y con sentido de la orientación)
No le pidáis que gane una medalla olímpica: su velocidad máxima ronda las cuatro veces su propia longitud por minuto. Es poco en términos absolutos, pero hay que tener en cuenta que todo ese empuje sale de una capa de músculo finísima. La propia Raman lo resume así:
"The robot's quite strong, given its size" ("El robot es bastante fuerte, para su tamaño"), Ritu Raman, MIT.
Lo más llamativo de la demostración es que el robot no se limita a ir en línea recta como un patito de goma en la bañera. Controlando cada aleta por separado, los investigadores lo hicieron girar y lo guiaron por un laberinto sumergido hasta la salida. Hay personas que no consiguen salir del aparcamiento de un centro comercial un sábado por la tarde, así que el listón está alto.
¿Y para qué sirve un robot que hay que alimentar?
La pregunta tiene sentido, porque un robot de carne y gel parece más un capricho de laboratorio que una herramienta. Pero el equipo apunta a dos ventajas concretas de usar tejido vivo:
- Autorreparación: el tejido vivo puede repararse a sí mismo, algo que ninguna máquina convencional hace. Si a un robot metálico se le raja una pieza, se acabó. Si un músculo sufre un pequeño daño, en principio puede regenerarse.
- Suavidad: un cuerpo blando no rompe lo que toca. Eso lo hace interesante para moverse por entornos frágiles donde un robot rígido podría causar destrozos.
Los usos que proponen van en esa línea: vigilancia ambiental en medios acuáticos y exploración de ecosistemas delicados. El siguiente paso, según el equipo, es mejorar el diseño del cuerpo para que nade más rápido. Por ahora es un prototipo de laboratorio, no algo que vaya a aparecer mañana en un arrecife.
Y una aclaración para quien ya esté pensando en Terminator: hablamos de un trocito de gel más pequeño que un chicle que necesita que alguien le apunte con una luz para moverse. Como villano de ciencia ficción da más bien pena.
Por qué importa
La robótica blanda y biohíbrida intenta resolver algo que a la ingeniería clásica le cuesta mucho: fabricar máquinas pequeñas, delicadas y capaces de repararse solas. Este trabajo del MIT demuestra que una capa mínima de músculo controlado con luz basta para nadar, girar y orientarse en un laberinto. Todavía falta mucho para ver robots vivos patrullando océanos, pero cada demostración como esta deja más claro que el futuro de algunas máquinas podría parecerse más a un organismo que a una tostadora.
- MIT scientists build a tiny robot that swims using living muscle cells — ScienceDaily (nota de prensa del MIT)
- Bawa, Berman, Schwendeman, Afghah, Johnson y Raman. Advanced Functional Materials, 2026. DOI: 10.1002/adfm.78065 — Advanced Functional Materials
Texto generado con inteligencia artificial a partir de las fuentes citadas, sin revisión humana individual (Reglamento UE 2024/1689, art. 50). Las fotos llevan su crédito y licencia; las marcadas como realzadas se han retocado con IA sin alterar su contenido.
Comentarios