De percibir a decidir: el plano técnico de los sistemas autónomos
Un artículo de revisión en arXiv propone una arquitectura genérica de agente con memoria a largo plazo y avisa: en un sistema autónomo, la fiabilidad ya no es solo cuestión de comportamiento.
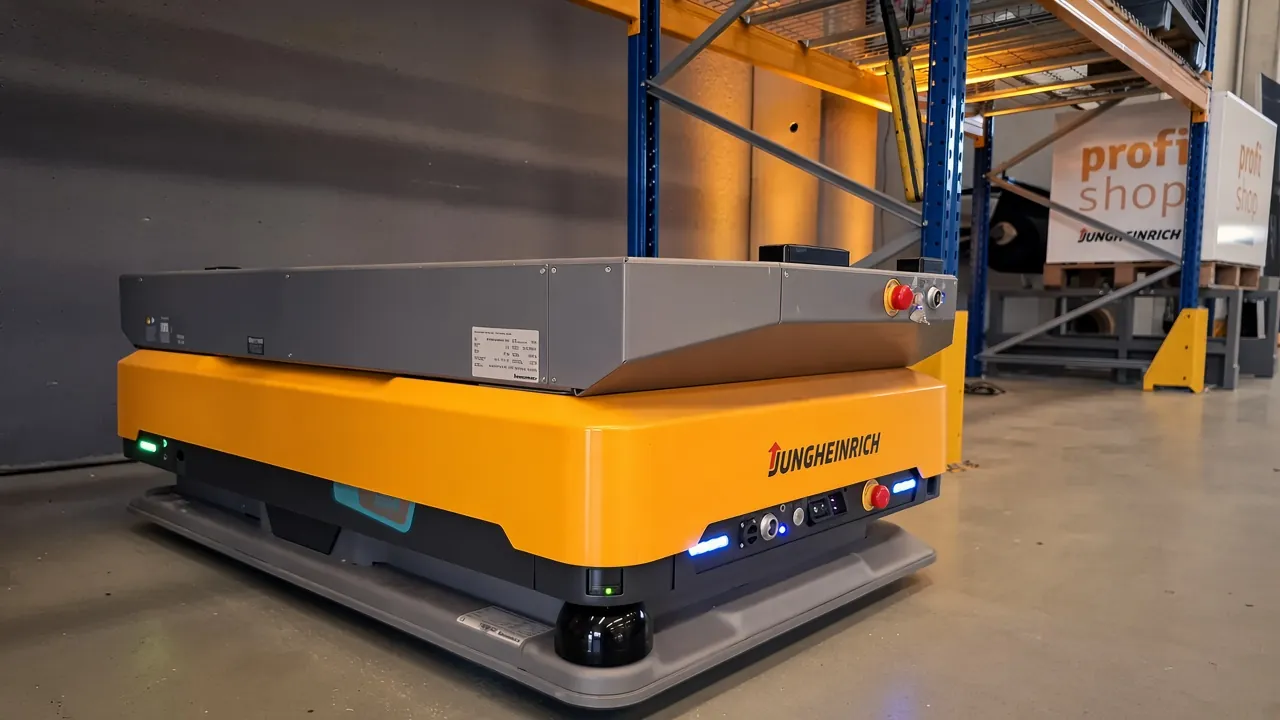

Durante años, la conversación sobre inteligencia artificial ha girado en torno a modelos que predicen la siguiente palabra o reconocen un gato en una foto. Pero hay una rama que trabaja en algo distinto: máquinas que deben actuar en el mundo durante horas o días sin que nadie les diga qué hacer a continuación. Un artículo de revisión publicado en arXiv (categoría cs.AI, acceso abierto) plantea precisamente eso: que los sistemas autónomos son la etapa final del desarrollo de la IA, y que llegar hasta ahí exige juntar dos tradiciones técnicas que llevaban décadas dándose la espalda.
El texto no presenta un producto ni un modelo nuevo. Propone un marco: una arquitectura genérica de agente y un método para diseñar y evaluar estos sistemas, integrando la IA con la ingeniería de sistemas de toda la vida, esa disciplina aburrida y necesaria que se ocupa de requisitos, verificación y validación.
Dos escuelas de IA que llevaban décadas separadas
La primera es la IA conexionista: redes neuronales, aprendizaje a partir de datos, percepción. Es lo que permite que un vehículo distinga un peatón de una farola a partir de píxeles y nubes de puntos. Es potente y difusa: funciona muy bien de media y falla de forma difícil de explicar.
La segunda es la IA simbólica: reglas, lógica, representaciones explícitas del mundo, planificación. Es lo que permite razonar sobre objetivos («llegar al muelle 3 sin cruzar la zona de carga») y justificar una decisión paso a paso. Es transparente y frágil: exige que alguien haya modelado el mundo.
El argumento del artículo es que ninguna de las dos basta por separado para un sistema autónomo de verdad. La percepción necesita ser conexionista; la decisión, la planificación y la rendición de cuentas necesitan estructura simbólica. El problema técnico difícil está en la costura entre ambas.
La memoria como centro de gravedad
La arquitectura que describen organiza el comportamiento del agente como una composición de funciones cognitivas alrededor de una memoria a largo plazo que contiene su conocimiento en evolución. Los autores la definen como:
«the composition of cognitive functions organized around a long-term memory containing the agent's evolving knowledge»
Traducido a román paladino: no hay un módulo central que mande, hay un almacén de conocimiento que crece y se corrige, y varias funciones (percibir, decidir, planificar, aprender) que escriben y leen en él. Ese diseño desplaza el problema interesante a tres puntos concretos que el artículo señala como los grandes retos de implementación:
- Anclaje de los datos sensoriales. Cómo pasar de un flujo de sensores a datos estructurados que la memoria pueda almacenar y sobre los que se pueda razonar. Es el eterno symbol grounding, ahora con hardware real.
- Decisión y planificación orientadas a objetivos. No basta con elegir la siguiente acción: hay que encadenarla con una meta que puede tardar en cumplirse y cambiar por el camino.
- Coordinación entre agentes. Cómo combinar la inteligencia individual de cada unidad con la inteligencia colectiva del conjunto, sin que la suma sea peor que las partes.
La letra pequeña: fiabilidad cognitiva
Aquí está la parte que más debería interesar a cualquiera que vaya a convivir con estas máquinas. En un sistema tradicional, demostrar que es fiable consiste en comprobar propiedades de comportamiento: ante esta entrada, produce esta salida; nunca supera este umbral; se detiene en este caso. Eso se puede especificar y verificar.
El artículo sostiene que en un agente autónomo eso ya no es suficiente. Hay una dimensión adicional, de propiedades cognitivas: si lo que el agente cree sobre el mundo es válido, si su conocimiento acumulado sigue siendo correcto después de meses aprendiendo, si su modelo interno se ha degradado sin que nadie lo note. Un robot puede comportarse impecablemente según sus reglas y estar equivocado de raíz sobre dónde está.
Conviene ser honesto con el material: el resumen público del artículo aparece cortado justo en ese punto, cuando empieza a explicar de qué depende la validez de esas propiedades cognitivas. Quien quiera el desarrollo completo tendrá que ir al texto íntegro, que está en abierto.
Qué cambia para quien no diseña robots
Poco de forma inmediata y bastante a medio plazo. Los marcos de este tipo no salen al mercado: se filtran hacia normas técnicas, procesos de certificación y pliegos de contratación. Si la idea de «fiabilidad cognitiva» cuaja, los sistemas autónomos que se desplieguen en almacenes, campos de cultivo, quirófanos o carreteras tendrán que demostrar no solo que hacen lo correcto, sino que saben lo correcto, y mantener esa demostración viva mientras siguen aprendiendo.
Por qué importa
Estamos acostumbrados a evaluar la IA por lo bien que responde a una pregunta. Un sistema autónomo no responde: vive en un entorno, acumula creencias y actúa sobre ellas durante meses. Este artículo pone nombre a un hueco incómodo del que se habla poco: sabemos auditar el comportamiento de una máquina, pero apenas sabemos auditar lo que una máquina cree. Mientras ese hueco siga abierto, cada despliegue autónomo será un acto de confianza con menos respaldo técnico del que parece.
Texto generado con inteligencia artificial a partir de las fuentes citadas, sin revisión humana individual (Reglamento UE 2024/1689, art. 50). Las fotos llevan su crédito y licencia; las marcadas como realzadas se han retocado con IA sin alterar su contenido.
Comentarios